眉・鼻・首・腕の動作、音声発話、接触検知が可能なぬいぐるみロボットです。
Hardware Design
本ロボットは、組み換え可能なKONDO KXRシリーズのロボットをベースに、市販のぬいぐるみの形状やサイズに合わせて内部構成を設計しています。ぬいぐるみ外装を先に決定し、それに合わせて使用するモータの配置を検討し、外装固定用および可動部拡張用のパーツを設計・追加しました。
Expressive Eyebrow Mechanism
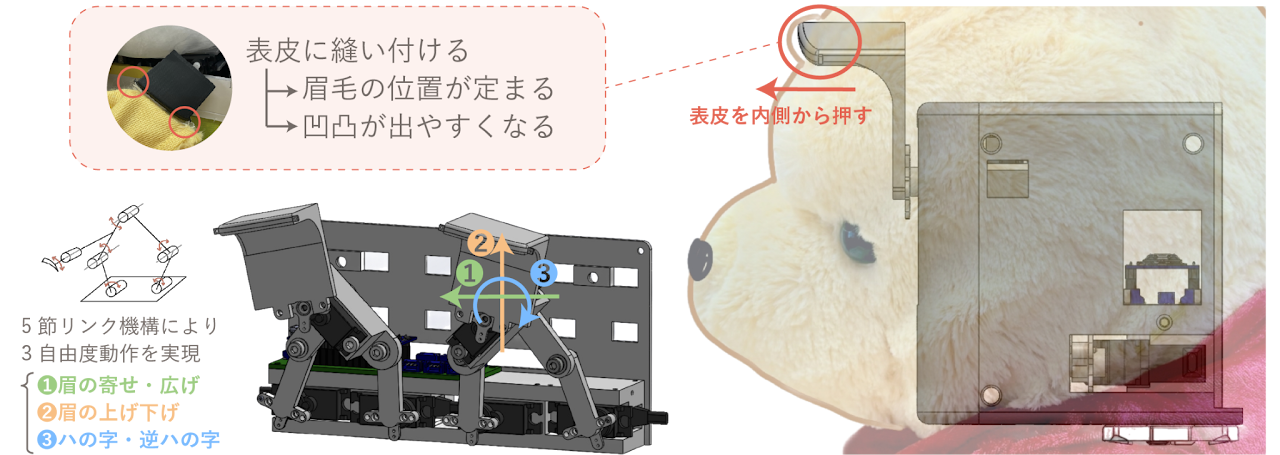
ぬいぐるみらしい表情表出ができるよう、表皮の凹凸を利用した眉での表現を考案しました。機構を外部に露出させるのではなく、表皮を内側から押し出す仕組みとしています。
Internal Cotton-Bag Structure
やわらかい触り心地を保ちつつ再現性のある構造になるよう、綿袋を設計しました。ぬいぐるみの3Dスキャンデータと、内部機構の3DCADデータの差分を取ることで、綿袋の形状を決定しています。
Applications
本プラットフォームは、以下のインタラクティブ作品において 実際に使用されています。
- Plush Memories — Exhibition
- Interactive Scripted Performance with a Stuffed Robot — Event
Related Publications
- ぬいぐるみらしさとアニマシーを両立するロボット設計: 凹凸による眉毛表現と綿袋による柔らかさの実現 、2025.6 robomech